随着智能驾驶技术快速迭代,数据采集作为智驾数据应用的第一公里,直接决定感知融合算法迭代、仿真验证的最终效果,行业对高质量、高同步性、可复用的原始路测数据需求愈发迫切。
2026年9月10日,2026新能源汽车电子创新技术论坛于深圳顺利举办。康谋带来多传感器融合数采实践方案分享,直面智驾研发真实工程痛点,输出可落地的全栈数采解决方案。
活动概况
本次论坛聚焦新能源汽车电子、智能座舱、自动驾驶、多传感器融合等热点方向,汇聚整车厂、Tier1供应商、技术企业的行业专家,围绕AI浪潮下汽车产业技术革新展开深度研讨与技术交流。
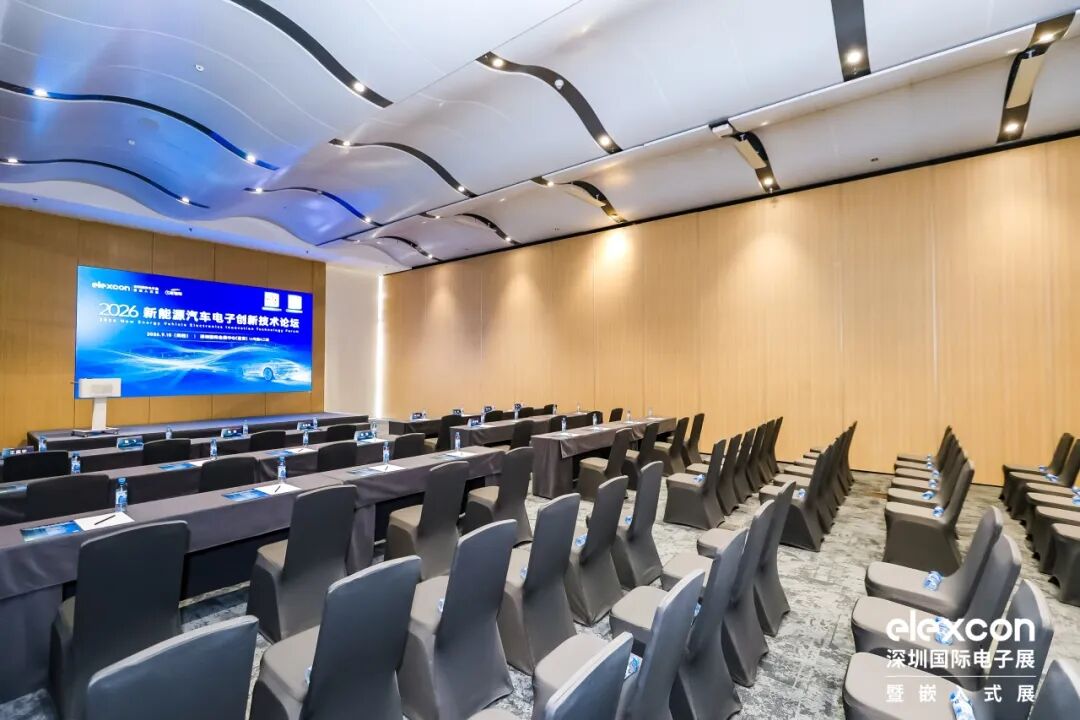
康谋作为专注智驾与机器人领域的解决方案商受邀参会,技术工程师王晨宇登台发表专题演讲,围绕自动驾驶多传感器融合数采主题,与现场同仁分享一线工程实践经验。
活动回顾
康谋本次带来“实践自动驾驶多传感器融合数采方案”主题演讲,聚焦智驾研发链路中多传感器融合数据采集这一数据应用第一公里,从行业痛点、全栈架构、关键技术、真实项目案例多维度,完整拆解从路采到数据应用的高质量数据链路如何工程化落地。
四层全栈高性能融合数采整体方案
针对智驾行业普遍面临的长尾高危场景难覆盖、算法迭代回归效率低,以及数采环节存在传感器时序错位、传输带宽不足、采集数据格式杂乱难以复用等痛点,康谋提出四层全栈架构的高性能数采方案,自下而上分为:
传感器层
兼容GMSL相机、激光雷达、毫米波雷达、GNSS/IMU组合惯导、CAN总线等主流车载传感器,实现不同物理特性传感器的数据对齐;
接入与同步层
依托采集板卡、转换分析仪,通过PPS+PTP/gPTP硬件时间同步机制,做到硬件时间戳赋时,摒弃软件时钟,同步精度≤1ms;支持TAP旁路采集模式,在不干扰原车域控、ECU正常工作的前提下完成实车数据采集;同时配套完整的多传感器标定流程,保障外参精度;
计算与存储层
拥有DATALynx ATX4、BRICK、域控工控机+板卡三条硬件产品线,覆盖高性能、模块化、高性价比不同项目需求,依靠RAID0实现高带宽稳定写入;
软件与工具链层
基于ROS2定制采集框架,采用MCAP作为核心存储格式,配套数据质量评估、可视化回放、解包导出全套工具,实现采集、监控、质检、导出全流程闭环。
核心关键技术
演讲对方案背后的核心工程技术做重点解读:
硬件级时间同步:由RTK组合惯导作为主时钟,PPS做秒级脉冲对齐,PTP/gPTP完成亚毫秒网络授时,支持相机外触发曝光、激光雷达相位锁定,实现微秒级链路对齐;
标准化多传感器标定:采用安装先验建模‑数据驱动优化‑全链路质检固化三阶段标定流程,相机重投影误差<1.5px,外参平移误差≤2cm、旋转误差≤0.1°,输出标准化 YAML 参数包;
ROS2去中心化软件架构:依托DDS数据总线,消除单点故障,发布‑订阅模型实现业务解耦,保障长时间采集数据零丢失;
配置化、模块化设计:通过GUI与YAML配置驱动,新增传感器即插即用,现场部署无需修改底层代码,大幅降低调试维护成本。
多行业一线项目实践案例
演讲分享多个已经交付落地的真实项目:
- 头部车企场景重建数采车:11V3R2L1RTK多传感器配置,高带宽稳定记录,用于整车场景重建与算法验证;
- 矿用特种车辆采集系统:多路相机 + 激光雷达组合,依靠硬件编码实现边缘高吞吐录制,综合丢帧率控制≤0.5%;
- DMS/OMS座舱感知数采工具:实现舱内多路相机同步采集,保障注视行为数据集完整可靠,实车稳定运行。
整套融合数采方案带来三重价值:
采集侧打造高精度、低丢帧的高质量原始数据底座;
工程侧做到硬件同步、配置化部署,落地维护简单;
应用侧可持续产出长尾场景数据集,支撑算法迭代、仿真测试,沉淀安全测试档案。
无需大幅改造原车硬件,即可搭建起可靠的智驾数据链路。
结语
高质量原始数据,是智能驾驶感知融合、仿真验证、算法迭代的根基。面对行业不断提升的测试验证要求,康谋持续打磨多传感器融合数采完整工具链与工程服务能力,面向车企前装研发、高校科研、机器人等场景提供可落地的解决方案。
未来康谋也将持续深耕智驾数据采集领域,与行业伙伴一同,助力自动驾驶技术安全高效落地。
- 随机文章
- 热门文章
- 热评文章
- 投资者惊呼!这几国要联手干预汇市?后市展望如何?
- 新门派峨眉!《剑侠世界:起源》峨眉论剑资料片今日8点上线
- 日本前外汇高官:如果日元继续贬值,将会迎来干预
- 中信保诚人寿管理层再生变 董事长、总经理职位均空缺
- 这场技术交易大会干货满满
- 微软全球资深副总裁张祺:AI大航海时代,人人都将拥有自己的Copilot
- 9部新片定档“五一” 预售票房已破5700万元
- 中国人寿:险企“头雁”的ESG领航之路
- 落实基民投资权益保障 业内寄望《基金法》修订
- 中基协:私募证券基金参与DMA业务不得超过2倍杠杆
- 这就是爱!杭州演唱会“惊现”多个名场面!
- 中国蓝观察·“浙”里来消费丨特色市集 让赶集“赶”出新消费
- 果然大涨!茅台、“宁王”携手上攻,龙头宽基A50ETF华宝(159596)涨超1.5%,再创上市以来新高!
- 1“赛事+”提升城市“流量” 陕西商洛拓经济发展新“赛道”
- 2“五一”临近 持基过节的投资者要注意这几点
- 3华发股份:成功入选“人民优选”品牌 五一黄金周热销30亿
- 4到2027年产业规模达到2000亿元 浙江发布历史经典产业高质量发展计划
- 5钟鼓楼老街区的古都新事
- 6IDC:24Q1全球PC出货量恢复增长 达到疫情前水平
- 7非常危险!女子摔成粉碎性骨折!又是因为洞洞鞋,夏天多人中招……
- 8金税四期试点上线,财税体制改革拉开帷幕!或有资金借道信创ETF基金(562030)逢跌进场布局
- 9初步数据:我国一季度经常账户顺差392亿美元
- 10“发现山西之美”TDC旅游发现者大会举办:共话文旅新生态 邀客体验新玩法
- 11国门“夫妻档” 国庆共坚守
- 12北交所一周审核动态:2家企业更新进展 胜业电气二轮问询回复中称家电头部客户对价格敏感度较低
- 13甘肃白银县域经济:从“一枝独秀”到“多点开花”
- 1大裁员下,特斯拉两名顶级高管离职
- 2奇瑞将与欧洲高端品牌签署技术平台授权协议
- 32024中国长三角青年企业家交流大会在杭州举办
- 4雷克萨斯GX中东版 全部在售 2023款 2022款 2020款 2019款 2018款成都远卓名车雷克萨斯GX中东版团购钜惠20万 欢迎上门试驾
- 5零跑C16将搭载中创新航磷酸铁锂电池
- 6Q1净利微增7%,宁德时代股东总数较2023年年末减少10728户
- 7哪吒,需要背水一战
- 8“新”中有“机”!创新服务承接新流量 撬动消费升级
- 9非创始版SU7何时交付 小米:工厂生产爬坡 全力提高产能
- 10央媒评卧铺挂帘:谁买的票谁做主
- 11江西南昌首部“多规合一”国土空间总体规划获批
- 12方程豹旗舰硬派越野!豹8正式亮相:仰望U8“青春版”登场
- 13583家族/造型霸气 方程豹豹8量产版发布