导读
EtherCAT总线因实时性强、拓扑灵活的优势,成为电机驱动系统的主流选择。CiA402协议就像“通用语言”,让不同厂商的驱动器、控制器实现无缝联动,今天就把CiA402协议讲明白。
 CiA402协议:EtherCAT电机驱动的“通用语言”
首先要明确:CiA402不是一种独立的总线协议,而是由CiA(CAN in Automation)组织制定的、针对运动控制设备的应用层规范,隶属于CANopen协议家族,如今已通过COE协议适配到EtherCAT系统中,成为EtherCAT电机驱动的标准控制规范。
在没有CiA402规范之前,不同厂商的EtherCAT电机驱动器,其控制指令、状态定义、参数地址各不相同,导致控制器与驱动器、多品牌驱动器之间无法兼容,调试和替换设备时需要重新适配,极大影响效率。而CiA402的核心作用,就是建立一套统一的“规则”。
它通过标准化的对象字典(设备核心数据库,按索引和子索引寻址)和严格的状态机,定义了电机驱动器的通用行为——包括启动、停止、故障处理的逻辑,以及控制指令的传输规范。这意味着,只要遵循CiA402规范,无论哪个品牌的EtherCAT电机驱动器,都能被控制器统一控制,实现“即插即用”,大幅降低系统集成和调试成本。
CiA402核心工作模式:适配不同运动控制场景
CiA402定义了多种标准化工作模式,可根据实际运动需求灵活切换,核心常用模式主要有5种,覆盖绝大多数工业应用场景,无需复杂自定义开发。其中致远电子插拔式系列模块产品深度适配CiA402协议,完美兼容EtherCAT总线,可精准支持大核心工作模式,凭借标准化对象字典设计,实现设备“即插即用”,大幅降低系统集成与调试成本,为工业精密运动控制提供稳定可靠的硬件支撑。
1. 轮廓位置模式(PP)
最常用的点位定位模式,适用于数控机床、搬运机械手等需要精准点到点移动的场景。该模式下,控制器只需下发目标位置、最大运行速度、加/减速度等参数,驱动器内部会自动完成S曲线或梯形轨迹规划,实现平稳、精准的定位,无需控制器干预轨迹细节,降低编程难度。
2. 轮廓速度模式(PV)
专注于连续调速控制,适合输送带、卷绕设备等需要稳定匀速运行的场景。控制器下发目标速度、加减速参数后,驱动器会自动实现速度的平滑过渡,还支持方向控制,可根据生产需求动态调整运行速度,保证设备运行的稳定性。
3. 回零模式(Homing)
电机开机初始化的必备模式,用于校准机械原点,确保每次运行的位置基准一致。它支持多种回零方式,比如限位回零、原点开关回零等,可根据设备机械结构灵活选择,避免因原点偏差导致的定位误差,保障生产精度。
4. 循环同步位置模式(CSP)
针对多轴联动场景设计,如机器人关节控制、多轴插补联动。控制器会周期性下发位置指令,驱动器同步执行位置环控制,配合EtherCAT的高精度同步机制,实现多台电机的协同运动,保证轨迹的精准性和同步性。
5. 循环同步力矩模式(CST)
适用于恒张力控制场景,如线缆缠绕、薄膜生产。控制器周期性下发力矩指令,驱动器精准控制电机输出力矩,保持负载张力稳定,避免因张力波动导致的产品缺陷,提升生产质量。
结语
对于EtherCAT电机驱动系统而言,CiA402协议的核心价值在于“标准化”和“灵活性”。它打破了不同厂商设备的兼容性壁垒,让系统集成更高效;同时,多样化的工作模式的可适配从简单点位定位到复杂多轴联动的各类需求,无需额外开发控制逻辑。
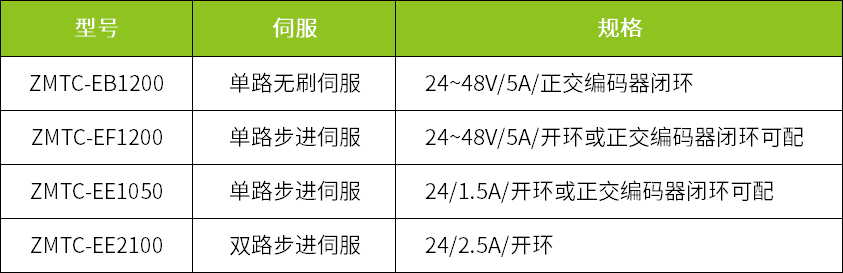
ZLG致远电子的插拔式系列模块,有多种电机驱动可选,全部遵循CiA402协议:
- 随机文章
- 热门文章
- 热评文章
- 激发假日经济活力为消费“添柴加火”
- 韩国就岸田文雄向靖国神社献祭品深表失望和遗憾
- 受下游铁水产量回升带动 双焦氛围改善
- 马棕油因豆油走强而结束六日连跌
- 涉嫌试图推翻2020年美总统竞选结果 多人受重罪指控
- 债基一季度强势"吸金",多只规模大增超10倍
- 关于近期加强监管、防范风险情况的答记者问
- 航拍新疆|飞播水稻种 2小时200亩
- 美媒:美国校园反战抗议陷入僵持
- 好拼!这只基金新设的C份额,费率打折至0.01%
- 首次!个人养老金基金也出手了
- 浙江省发布培养计划选树科技型企业家
- 节前打虎,司法部原党组成员、副部长刘志强退休一年后被查
- 1“赛事+”提升城市“流量” 陕西商洛拓经济发展新“赛道”
- 2“五一”临近 持基过节的投资者要注意这几点
- 3华发股份:成功入选“人民优选”品牌 五一黄金周热销30亿
- 4到2027年产业规模达到2000亿元 浙江发布历史经典产业高质量发展计划
- 5钟鼓楼老街区的古都新事
- 6IDC:24Q1全球PC出货量恢复增长 达到疫情前水平
- 7非常危险!女子摔成粉碎性骨折!又是因为洞洞鞋,夏天多人中招……
- 8金税四期试点上线,财税体制改革拉开帷幕!或有资金借道信创ETF基金(562030)逢跌进场布局
- 9初步数据:我国一季度经常账户顺差392亿美元
- 10“发现山西之美”TDC旅游发现者大会举办:共话文旅新生态 邀客体验新玩法
- 11国门“夫妻档” 国庆共坚守
- 12北交所一周审核动态:2家企业更新进展 胜业电气二轮问询回复中称家电头部客户对价格敏感度较低
- 13甘肃白银县域经济:从“一枝独秀”到“多点开花”
- 1大裁员下,特斯拉两名顶级高管离职
- 2奇瑞将与欧洲高端品牌签署技术平台授权协议
- 32024中国长三角青年企业家交流大会在杭州举办
- 4雷克萨斯GX中东版 全部在售 2023款 2022款 2020款 2019款 2018款成都远卓名车雷克萨斯GX中东版团购钜惠20万 欢迎上门试驾
- 5零跑C16将搭载中创新航磷酸铁锂电池
- 6Q1净利微增7%,宁德时代股东总数较2023年年末减少10728户
- 7哪吒,需要背水一战
- 8“新”中有“机”!创新服务承接新流量 撬动消费升级
- 9非创始版SU7何时交付 小米:工厂生产爬坡 全力提高产能
- 10央媒评卧铺挂帘:谁买的票谁做主
- 11江西南昌首部“多规合一”国土空间总体规划获批
- 12方程豹旗舰硬派越野!豹8正式亮相:仰望U8“青春版”登场
- 13583家族/造型霸气 方程豹豹8量产版发布